


Réaliser des cycles de cueillette inférieurs à la seconde sans meurtrir les produits délicats est le défi d'ingénierie ultime dans robots agricoles de précision. Dans la canopée dense d'un verger de pommiers ou d'une serre de fraises, les bras mécaniques doivent se déplacer avec la vitesse d'un prédateur mais le toucher d'un chirurgien. Les pinces industrielles standard, conçues pour les pièces automobiles rigides, sont bien trop lourdes et agressives pour cette tâche. Résoudre ce paradoxe nécessite un usinage spécialisé de pièces de récolteuses robotisées de fruits qui combine des géométries organiques à 5 axes avec un surmoulage multi-matériaux.
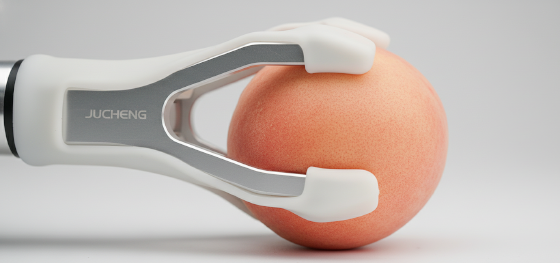
Les récolteuses robotisées sont confrontées à un " paradoxe vitesse-poids ". Pour maximiser la fenêtre de récolte, le bras doit accélérer et décélérer à des vitesses extrêmes. Chaque gramme supplémentaire de masse dans l'effecteur augmente l'inertie, entraînant des vibrations et des dépassements qui endommagent le fruit ou la vigne. Jucheng Precision résout ce problème en taillant des composants squelettiques optimisés topologiquement dans de l'aluminium 7075-T6 de qualité aérospatiale. Nous fournissons les " os " de la récolteuse moderne, suffisamment solides pour supporter des millions de cycles, mais assez légers pour se déplacer avec une agilité bionique.
Opérant au sein du pôle de fabrication de précision de Shenzhen, JUCHENG offre un " pont vers la production " pour les innovateurs en AgTech. Notre installation est spécialisée dans la fabrication hybride nécessaire aux outils bioniques, fusionnant la robustesse brute des squelettes usinés par CNC avec les peaux douces des élastomères coulés sous vide. Ce guide explore la science des matériaux, les stratégies 5 axes et les technologies de préhension souple nécessaires pour construire les systèmes de récolte robotisés les plus efficaces au monde pour la saison [2026].
Le paradoxe vitesse-poids : Aluminium 7075 vs 6061
Données comparatives : Rigidité et masse du bras
CNC 5 axes : Sculpture de pinces bioniques organiques
Technologie de toucher doux : Surmoulage et coulée sous vide
JUCHENG : Le pôle des outils bioniques de précision
FAQ : Fabrication d'effecteurs pour produits délicats
Le paradoxe vitesse-poids : Aluminium 7075 vs 6061
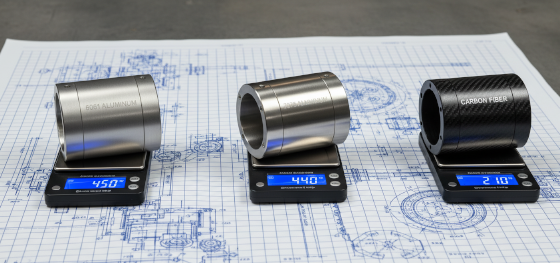
La récolte à grande vitesse nécessite des bras mécaniques qui fonctionnent davantage comme des membres d'insectes que comme des robots d'usine. Dans l'usinage de pièces de récolteuses robotisées de fruits, le choix du grade d'aluminium est un facteur de performance critique. L'aluminium 6061 est la norme pour la robotique générale, mais pour un bras de récolteuse de fruits fonctionnant à trois cueillettes par seconde, il manque du rapport résistance/poids nécessaire. JUCHENG recommande l'aluminium 7075-T6 pour ces applications à haute accélération car sa limite d'élasticité est presque le double de celle du 6061, permettant des sections de paroi squelettiques beaucoup plus fines qui réduisent considérablement la masse en mouvement.
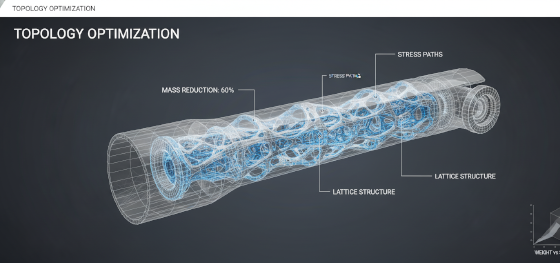
L'optimisation topologique est l'arme secrète de la moissonneuse [2026]. En utilisant un logiciel de conception générative, les ingénieurs de JUCHENG peuvent identifier les zones où le métal n'est pas strictement nécessaire à l'intégrité structurelle et les " creuser ". Cela donne des pièces d'aspect organique qui imitent les structures osseuses des oiseaux—creuses, nervurées et incroyablement rigides. L'usinage de ces formes squelettiques complexes est impossible sur des fraiseuses 3 axes ; il nécessite les capacités de trajectoire d'outil continue de la flotte CNC 5 axes de JUCHENG pour atteindre les cavités internes et créer des transitions lisses et sans contrainte.
| Caractéristique | Aluminium 6061 | Aluminium 7075-T6 | Fibre de carbone |
|---|---|---|---|
| Limite d'élasticité (MPa) | 240 - 270 | 450 - 500 | 600+ |
| Rapport poids/rigidité | Standard | Exceptionnel | Maximum |
| Amortissement des vibrations | Modérée | Faible | Élevé |
| Coût de fabrication | Faible | Modérée | Très élevée |
La gestion des vibrations est un autre avantage silencieux du 7075-T6 dans l'usinage de pièces de récolteuses robotisées de fruits. Un bras plus rigide a une fréquence naturelle plus élevée, ce qui signifie qu'il arrête de vibrer beaucoup plus rapidement après un mouvement à grande vitesse. Ce " temps de stabilisation " est critique ; si le bras tremble encore lorsque le préhenseur se ferme, il meurtrira le fruit. L'usinage de précision de JUCHENG garantit que tous les trous de montage et les sièges de roulement sont parfaitement alignés, éliminant le " jeu " mécanique qui peut amplifier ces vibrations pendant les cycles de récolte 24h/24 et 7j/7.
CNC 5 axes : Sculpture de pinces bioniques organiques
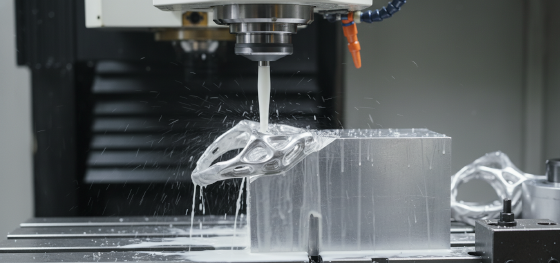
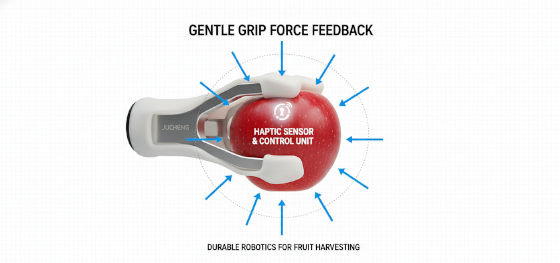
Les préhenseurs bioniques doivent imiter la complexité multi-articulée de la main humaine pour envelopper en toute sécurité une forme de fruit irrégulière. Ces effecteurs finaux sont souvent composés de trois à quatre " doigts ", chacun nécessitant une trajectoire d'outil 3D complexe pour atteindre la légèreté et la courbure ergonomique nécessaires. JUCHENG utilise des stratégies CNC 5 axes spécialisées pour usiner ces composants en un seul montage, garantissant que les points de charnière critiques et les canaux de routage des câbles sont parfaitement concentriques. Cela réduit la friction dans les câbles d'entraînement, permettant aux capteurs haptiques du robot de détecter la moindre résistance de la peau du fruit.
La réduction de poids interne est une caractéristique des l'usinage de pièces de récolteuses robotisées de fruits. Nous utilisons souvent des techniques de " contre-dépouille " où nous creusons l'intérieur d'un doigt de préhenseur tout en maintenant une section transversale structurelle en " poutre en I ". Cela n'est possible qu'avec une capacité 5 axes, où l'outil peut entrer à des angles extrêmes pour enlever la matière de l'intérieur vers l'extérieur. Le résultat est un doigt de préhenseur qui pèse 40% de moins qu'un composant solide standard mais conserve 95% de sa rigidité d'origine, améliorant directement le temps de cycle du robot et réduisant l'usure des moteurs du bras.
La finition de surface sur ces effecteurs finaux est critique pour le processus de surmoulage secondaire. Une surface " trop lisse " ne fournit aucune liaison mécanique pour la peau en silicone souple, tandis qu'une surface " trop rugueuse " crée des concentrateurs de contraintes qui mènent à des fissures. JUCHENG utilise un grenaillage contrôlé et une gravure chimique sur les pièces usinées 5 axes pour créer une énergie de surface spécifique. Cela garantit que lorsque la peau à toucher doux est appliquée, elle crée une liaison permanente et résistante à la déchirure qui peut survivre à des milliers de cycles de contact abrasif avec les peaux de fruits et les branches.
Technologie de toucher doux : Surmoulage et coulée sous vide

Saisir une pêche est fondamentalement différent de saisir un écrou de roue. L'effecteur final nécessite une conception à " dureté variable "—un squelette rigide pour la transmission de force et une peau souple pour la conformabilité de surface. Jucheng Precision y parvient grâce à des techniques avancées de surmoulage ou de moulage sous vide. Nous prenons l"" os " en aluminium usiné 5 axes et le plaçons dans un moule secondaire, où nous injectons du TPU (polyuréthane thermoplastique) à toucher doux ou du silicone de qualité alimentaire. Cela crée une pièce monolithique avec une architecture " doux-sur-dur ».
Le moulage sous vide est la méthode préférée pour le prototypage et les séries pilotes à faible volume courants dans l'AgTech. Il permet à JUCHENG d'itérer rapidement sur différentes duretés Shore—allant du " doux comme un ours en gomme " au " ferme comme une bande de roulement de pneu "—pour trouver le profil de préhension exact pour une culture spécifique. Pour l'usinage de pièces de récolteuses robotisées de fruits, nous intégrons souvent des canaux d'air dans la peau souple pour créer un effet de " coussin pneumatique ". Lorsque le préhenseur se ferme, ces poches d'air se compriment, fournissant une pression douce et uniforme qui protège la cuticule délicate du fruit des meurtrissures localisées.
Food-grade certification is non-negotiable for harvesting tools. All silicone and TPU materials used at JUCHENG meet FDA and EU 2026 standards for direct food contact. We ensure that no oils or mold-release agents remain on the parts, preventing any contamination of the harvest. By managing both the rigid CNC core and the soft molded skin in-house, JUCHENG guarantees a level of part integrity that outsourced, multi-vendor supply chains simply cannot match. This unified manufacturing approach is vital for the long-term hygiene and reliability of the harvester.
JUCHENG: The Precision Hub for Bionic Tools
Dominating the [2026] AgTech market requires a partner that understands the delicate balance between speed and gentleness. Jucheng Precision operates with a 24/7 manufacturing mindset in our Shenzhen precision manufacturing hub, delivering complex 5-axis mechanical arms and overmolded end-effectors with lead times as fast as 15 business days. We provide a "Bridge to Production" that allows you to move from a single 3D-printed prototype to a commercial fleet of 500 harvesters without compromising on part weight or grip quality.
Integrating your design with JUCHENG’s expertise ensures that your harvester survives the "Trial Season" and moves into mass adoption. We offer comprehensive DFM reviews within 24 hours, identifying potential weight-saving opportunities or "pinch-points" in your gripper design before they become field failures. Whether you are building an autonomous apple picker or a high-speed berry harvester, Jucheng Precision provides the bionic hardware that keeps your innovation moving through the orchard, the sun, and the harvest.
Our facility is equipped with 150+ CNC machines and dedicated soft-material molding cells, allowing us to manage the entire end-effector lifecycle in one location. We manage the complexity of multi-material bonding so your engineering team can focus on the vision algorithms and AI. By combining Shenzhen's speed with aerospace-grade 5-axis verification, JUCHENG remains the preferred partner for the world's most innovative AgTech hardware challenges. Contact us today to start your next bionic project.
FAQ : Fabrication d'effecteurs pour produits délicats
Why use 7075 aluminum instead of 6061 for harvester arms?
7075 allows for thinner, lighter skeletal designs while maintaining the high yield strength required for rapid acceleration.
What is the best way to bond soft silicone to a CNC-machined core?
We use chemical etching and surface texturing on the aluminum core followed by vacuum casting for a permanent mechanical bond.
Can JUCHENG machine hollow, organic-shaped fingers?
Yes. Our 5-axis CNC units utilize specialized undercutting strategies to hollow out gripper fingers for maximum weight reduction.
Are the gripper materials food-safe for the 2026 season?
Yes. We only use FDA-certified, food-grade silicone and TPU resins designed for direct harvest contact.
What are typical lead times for a pilot run of bionic grippers?
A pilot run of 10 to 50 bionic end-effectors is typically delivered in 15 to 20 business days.
Speed-induced bruising in AgTech is an absolute hardware killer. Partnering with Jucheng Precision ensures that your gripper arms are built with the skeletal 5-axis aluminum and specialized overmolding techniques the industry demands. Reach out to our Shenzhen manufacturing hub today for a complete DFM review and build the bionic foundation your autonomous fleet requires.

