


La pression hydrostatique reste le critique le plus impitoyable de la conception matérielle autonome. Dans l'environnement hyper-hostile de l'exploration en haute mer et de la maintenance des infrastructures sous-marines, la transition d'une intention CAO numérique à un robot sous-marin opérationnel est une course contre l'effondrement mécanique catastrophique. Pour les ingénieurs en 2026, l'adversaire principal n'est pas la logique de navigation, mais l'assaut moléculaire des ions chlorure et la force écrasante de la colonne d'eau. Si une enceinte sous pression fuit ne serait-ce que d'un microlitre ou si une face d'étanchéité en titane dérive de dix microns, les cartes logiques internes d'un ROV de $200 000 $ sont instantanément incinérées. Naviguer cette exigence de souveraineté hermétique nécessite le déploiement stratégique de Fabrication Automatisée Robotique. Jucheng Precision opère comme un sanctuaire de fabrication haute-fidélité dans le hub de fabrication de précision de Shenzhen, offrant la profondeur technique nécessaire pour livrer des coques, des connecteurs et des boîtiers de propulseurs possédant la colonne vertébrale mécanique requise pour la domination sous-marine. Nous ne nous contentons pas de " couper du métal " ; nous concevons des systèmes de survie pour l'électronique, garantissant que votre flotte évolue avec une certitude dimensionnelle et matérielle absolue.
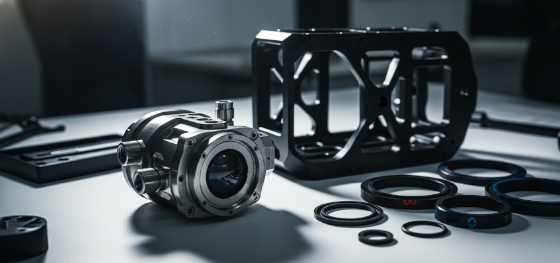
Établir une chaîne d'approvisionnement résiliente en haute mer exige le rejet de la fabrication " à usage général ". Les amateurs traitent souvent un boîtier sous-marin comme une boîte électronique standard, ignorant que la corrosion galvanique et " l'extrusion de joint torique " peuvent détruire un assemblage en profondeur. Jucheng Precision élimine ces " défaillances atmosphériques " en offrant un écosystème multi-processus intégré d'usinage CNC 5 axes, moulage sous vide en polyuréthane, et de surmoulage. Que vous développiez un robot prototype pour la surveillance des récifs coralliens ou un ROV lourd de classe travail, notre installation fournit la science des matériaux et la rigueur métrologique nécessaires pour une entrée sur le marché en 2026. Nous transformons des " concepts sujets aux fuites " en " actifs hermétiquement scellés ", livrant des pièces qui survivent là où le matériel standard échoue. Ce guide déconstruit la nécessité du choix de l'alliage 316L, la physique des surfaces d'étanchéité submicroniques, et pourquoi le " Protocole de Pression " de JUCHENG est la base obligatoire pour quiconque développe un robot sous-marin pour un déploiement mondial.
Souveraineté chimique : Usinage du 316L et du titane pour l'eau salée
Intégrité d'étanchéité : CNC submicronique pour les interfaces de joints toriques et de joints plats
Défense encapsulée : Surmoulage et moulage par insertion pour la profondeur
Dynamique structurelle : Équilibrage de l'épaisseur de paroi et de la flottabilité
Protocole JUCHENG : Métrologie zéro-fuite et audits de pression
Questions Fréquemment Posées : Matériel du Robot Sous-Marin
Souveraineté chimique : Usinage du 316L et du titane pour l'eau salée
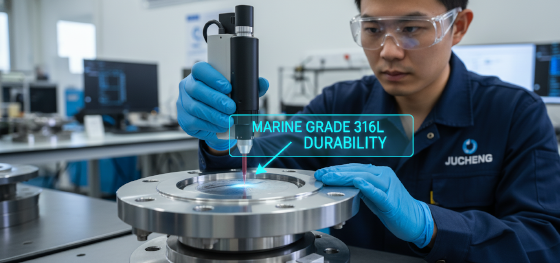
La survie moléculaire dans les abysses commence par le rejet absolu des alliages corrosifs. Pour un robot sous-marin, la coque et les supports de propulseurs externes sont sous un siège chimique constant. Jucheng Precision utilise l'usinage CNC 5 axes pour tailler ces composants en acier inoxydable 316L de qualité marine et en titane Grade 5. Le 316L possède une teneur élevée en molybdène, offrant la résistance critique à la " corrosion par piqûres et crevasses " qui détruit l'acier 304 standard dans l'eau salée. Pour les ROV ultra-profonds où le poids est aussi critique que la résistance, nous nous tournons vers le titane. Le titane offre un rapport résistance/poids supérieur et est totalement immunisé contre la dégradation par l'eau salée. Notre installation gère les défis uniques de l'usinage de ces matériaux qui durcissent par écrouissage, en utilisant un liquide de refroidissement haute pression à travers la broche pour éviter le " maculage thermique " de la finition de surface. En atteignant une finition SPI B-1 ou meilleure sur toutes les faces d'étanchéité, nous minimisons l'encrassement biologique et garantissons que vos actifs métalliques restent impeccables pendant des années de déploiement.
Intégrité d'étanchéité : CNC submicronique pour les interfaces de joints toriques et de joints plats
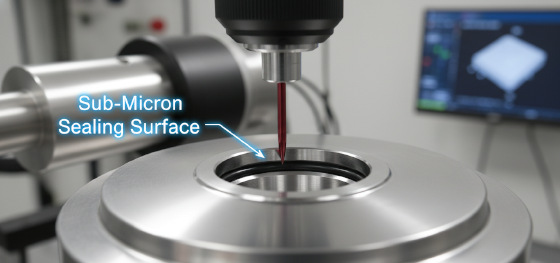
La " discipline des joints " de fabrication est la marque de l'ingénierie des grands fonds. Le point de défaillance principal de tout robot sous-marin est l'interface du joint torique. Si la rainure usinée par CNC est même décalée de 0,05 mm en profondeur, ou si la rugosité de surface (Ra) dépasse 0,8 µm, le joint " pleurera " ou échouera de manière catastrophique sous pression. Jucheng Precision utilise des outils de coupe à pointe diamant spécialisés pour atteindre des tolérances de +/- 0,01 mm sur toutes les géométries de joint. Nous comprenons que dans un assemblage de pièces de robot industriel la " face d'étanchéité " est un contrat technique de performance. Nous fournissons des rapports de profilomètre pour chaque rainure usinée, garantissant que le joint en caoutchouc peut atteindre un contact de surface à 100 %. En éliminant les pics et vallées microscopiques qui agissent comme des " autoroutes de fuite ", nous fournissons l'assurance de fabrication nécessaire pour obtenir une classification IP68+ pour vos charges utiles optiques et électroniques les plus sensibles.
Défense encapsulée : Surmoulage et moulage par insertion pour la profondeur
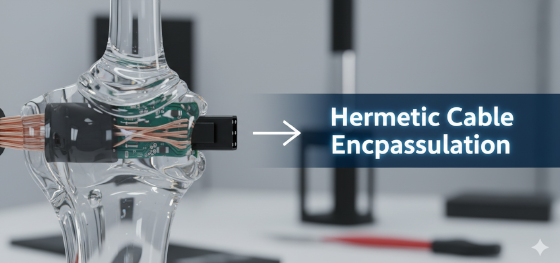
La défaillance électrique est souvent le résultat d'une " migration des pores " — l'humidité voyageant le long d'une gaine de câble dans le compartiment électronique. Jucheng Precision élimine ce risque grâce à un surmoulage en polyuréthane. avancé. Nous lions des élastomères Shore A mous directement aux robot sous-marin cloisons rigides et aux points d'entrée de câbles. En créant une réticulation chimique à l'interface, nous assurons que le joint est monolithique et permanent. C'est bien supérieur aux presse-étoupes mécaniques traditionnels qui peuvent se desserrer sous les vibrations. Pour les capteurs internes et les batteries, nous utilisons l"" encapsulation sous vide ", où le composant entier est immergé dans des résines thermodurcissables spécialisées dans une chambre à vide. Ce processus élimine 100 % des vides d'air, empêchant l"" implosion interne " qui se produit lorsque les bulles d'air piégées s'effondrent sous la pression des grands fonds. Nous transformons les " électroniques vulnérables " en « actifs à état solide », blindés pour survivre dans les abysses.
Dynamique structurelle : Équilibrage de l'épaisseur de paroi et de la flottabilité
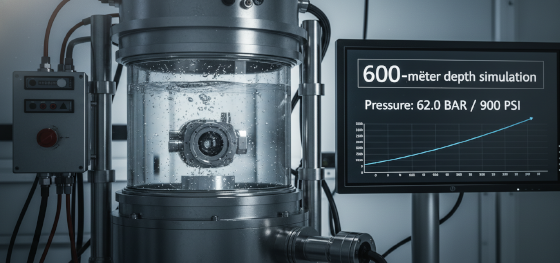
La gestion du poids détermine la capacité de charge utile d'un ROV autonome. Dans la conception robot sous-marin des parois épaisses sont nécessaires pour résister à la pression, mais chaque kilogramme de masse doit être compensé par une mousse de flottabilité coûteuse. Les ingénieurs de Jucheng Precision agissent comme vos " navigateurs de masse ", utilisant l'analyse par éléments finis (FEA) pour identifier où le matériau peut être retiré par " pochetage " et " renforcement par nervures ". Nous utilisons l'usinage CNC 5 axes pour usiner des épaisseurs de paroi non linéaires—mettant la masse uniquement là où les vecteurs de contrainte l'exigent. Pour les usinage de pièces pour drones/UAV qui doivent passer à des applications sous-marines, nous suggérons des changements de matériau vers des matériaux de moulage par injection réactive (SRIM) à module élevé. Ces composites à fibres continues fournissent la colonne vertébrale structurelle de l'aluminium mais avec une densité qui améliore la flottabilité naturelle du robot. Nous transformons les " ancres lourdes " en " explorateurs à flottabilité neutre ", garantissant que votre flotte de ROV maximise son endurance de mission.
Protocole JUCHENG : Métrologie zéro-fuite et audits de pression
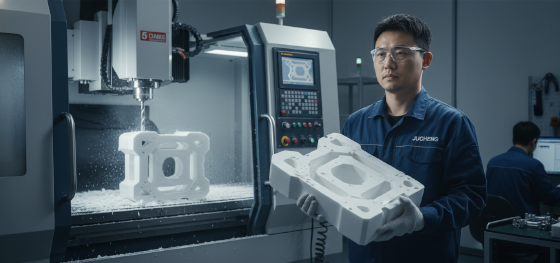
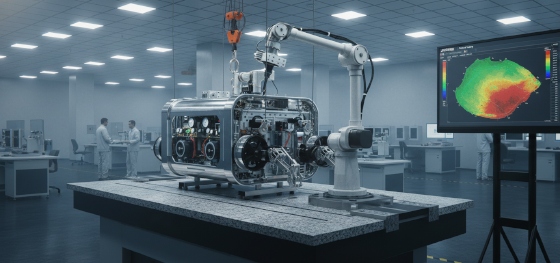
Manufacturing excellence at Jucheng Precision is built on the foundation of predictive validation. We don't believe in "Hoped-for Sealing"; we prove it with spectral and metrological data. Our facility, housing over 150 machines and specialized pressure labs, is optimized for the high-requirement standards of the sub-sea industry. We provide full material lot traceability and CMM dimensional inspection reports for every robot sous-marin batch, providing the "Paper Trail of Quality" required for deep-sea research and naval contracts. Stop gambling your mission’s success on vendors who don't understand chloride stress or gland tolerances. Leverage our decade of extreme-environment replication mastery to validate rapidly and scale profitably. Contact our technical team today for a free DFM review and see how we can turn your digital underwater intent into a structurally sovereign physical reality.
Questions Fréquemment Posées : Matériel du Robot Sous-Marin
Question : What is the best material for deep-sea ROV hulls?
Réponse : For 2026 designs, we recommend Titanium Grade 5 for depths exceeding 1,000 meters due to its high yield strength and zero corrosion. For shallower depths, 316L Stainless Steel or Glass-Filled Nylon Matériaux de moulage par injection are cost-effective alternatives.
Question : Can JUCHENG help with the assembly of waterproof cable assemblies?
Réponse : Yes. We specialize in overmolding liquid polyurethane around industrial cables and connectors, creating a hermetic, chemically bonded seal that prevents moisture ingress at high pressures.
Question : How do you ensure the precision of O-ring grooves in robot sous-marin parts?
Réponse : We utilize 5-axis CNC machining followed by a mandatory metrological audit using non-contact laser scanners to verify groove depth and surface Ra, ensuring zero-leak performance.
Question : What is the lead time for a custom titanium ROV camera housing?
Réponse : Utilizing our high-speed 5-axis CNC fleet, JUCHENG can deliver a fully machined and tested titanium ROV housing in as fast as 10 to 14 business days for prototype robot programs.

