


Construire l'épine dorsale structurelle d'un robot prototype en [2026] nécessite de s'éloigner de la mentalité " esthétique d'abord " de l'électronique grand public. Sur le sol de l'usine ou dans le terrain boueux d'un essai agricole, le châssis est le principal bouclier contre le chaos mécanique. Si le cadre fléchit sous le poids de lourdes batteries au lithium ou d'actionneurs à couple élevé, l'ensemble du modèle cinématique du robot s'effondre. Atteindre la rigidité nécessaire sans alourdir la masse de la machine exige une approche sophistiquée du Prototypage de châssis et cadres de robots qui exploite des techniques de fabrication hybrides pour garantir une durabilité prête pour le terrain.
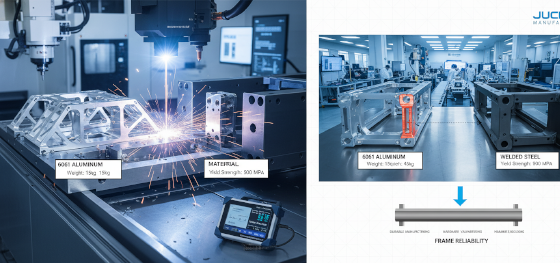
Les squelettes robotiques sont les composants les plus difficiles à itérer car ils dictent les points de montage pour tous les autres systèmes. Une erreur dans le parallélisme du châssis peut entraîner un désalignement de plusieurs degrés d'un capteur LiDAR coûtant plusieurs milliers de dollars, rendant le logiciel d'autonomie inutile. Jucheng Precision répond à ces risques fondamentaux en fournissant un service intégré qui combine la rapidité de la tôle découpée au laser avec la précision au micron de l'usinage CNC 5 axes. Nous fabriquons les " os " qui permettent à votre robot de se tenir droit, de se déplacer rapidement et de survivre aux 1 000 premières heures de tests de contrainte.
Opérant au sein du pôle de fabrication de précision de Shenzhen, JUCHENG est le partenaire de fabrication haute résistance pour les fabricants mondiaux de robots. Nous transformons des fichiers CAO surdimensionnés en unités de châssis stabilisées qui servent d'ancrage rigide pour la chaîne cinématique et la pile de capteurs du robot. Ce guide explore les normes de fabrication hybrides essentielles, les compromis de sélection des matériaux et les stratégies d'alignement nécessaires à la fabrication de Prototypage de châssis et cadres de robots matériel qui survit à l'examen de la physique réelle et aux charges environnementales extrêmes.
Fabrication hybride : fusion de la tôle et de la précision CNC
Données techniques : comparaison des alliages pour squelettes de robots
Sélection des matériaux : aluminium 6061 vs acier à haute résistance
Précision d'alignement : équerrage des supports moteur et des sièges de boîte de vitesses
JUCHENG : le pôle de Shenzhen pour les cadres de robots à grande échelle
FAQ : Ingénierie des squelettes pour la robotique haute performance
Fabrication hybride : fusion de la tôle et de la précision CNC
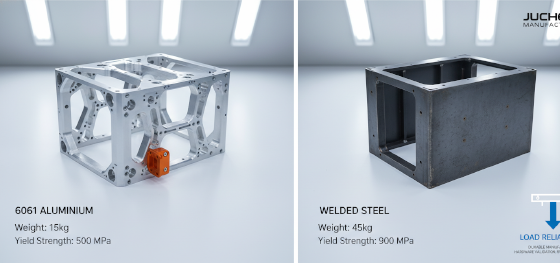
L'efficacité en Prototypage de châssis et cadres de robots se trouve souvent dans la synergie entre la fabrication soustractive et additive. Pour un grand robot mobile, usiner tout le châssis à partir d'un seul bloc d'aluminium est un suicide financier en raison du gaspillage massif et du temps machine. JUCHENG utilise une approche hybride : nous découpons au laser et plions les panneaux structurels principaux à partir de tôles d'acier à haute résistance ou d'aluminium, puis nous soudons des " points durs " usinés CNC de précision directement dans le cadre. Cela garantit que la majeure partie du châssis est rentable à produire, tandis que les supports moteur critiques et les interfaces de capteurs maintiennent des tolérances aérospatiales.
La gestion de la déformation due au soudage est le principal défi technique de cette méthode hybride. Le chauffage du métal pendant le soudage provoque des contraintes internes qui peuvent déformer le robot prototype cadre de plusieurs millimètres. JUCHENG utilise des gabarits de soudage refroidis à l'eau spécialisés et des séquences de soudage décalées pour minimiser les mouvements thermiques. Pour les unités Beta de haute précision, nous effectuons un " usinage CNC post-soudure ". Nous fabriquons le cadre légèrement surdimensionné, puis montons l'ensemble soudé sur nos fraiseuses à portique CNC à grande échelle pour usiner les surfaces de montage, garantissant qu'elles sont parfaitement coplanaires et parallèles indépendamment de la déformation due au soudage.
Le renforcement interne via des âmes ou des nids d'abeilles est intégré pendant la phase de tôlerie. JUCHENG utilise une logique de conception à languettes et fentes, où les nervures internes s'emboîtent avec la peau externe avant le soudage. Cela crée une structure " monocoque " extrêmement rigide sous les charges de torsion—essentielle pour les robots naviguant dans des champs agricoles irréguliers ou des escaliers d'entrepôt. En maintenant +/- 0,1 mm sur les languettes découpées au laser, nous garantissons que le cadre " s'auto-équerre " lors de l'assemblage, réduisant le travail manuel nécessaire à l'alignement et raccourcissant le délai global.
La consolidation des pièces est l'objectif final de la stratégie hybride de JUCHENG. Lors de la revue DFM, nous suggérons souvent de remplacer plusieurs supports boulonnés par un seul composant CNC multi-axes qui sert également de dissipateur thermique structurel pour l'ordinateur IA du robot. Cela réduit le nombre de fixations pouvant se desserrer par vibration sur le terrain et simplifie la nomenclature d'assemblage. En traitant le châssis comme un composant fonctionnel intégré plutôt que comme une simple " boîte ", JUCHENG fournit une robot prototype fondation plus légère, plus rigide et plus rapide à assembler.
Données techniques : comparaison des alliages pour squelettes de robots

Le choix du bon substrat pour un châssis détermine le " cycle de service structurel " du robot. Pour les drones à grande vitesse, le poids est la seule métrique ; pour les tracteurs autonomes, la limite d'élasticité et la résistance à la fatigue règnent. Jucheng Precision fournit des consultations techniques pour vous aider à équilibrer les rapports rigidité/poids. Le tableau suivant compare les performances physiques des matériaux utilisés dans les Prototypage de châssis et cadres de robots pour le marché [2026].
| Grade du matériau | Limite d'élasticité (MPa) | Durée de vie en fatigue | Application principale |
|---|---|---|---|
| Aluminium 6061-T6 | 240 - 270 | Modérée | Châssis AMR mobiles / humanoïdes |
| Aluminium 7075-T6 | 500 - 540 | Élevé | Jambes / articulations à fort impact |
| Acier A36 | 250 - 300 | Très élevée | Tracteurs à lourde charge |
| 4130 Chromoly | 430 - 460 | Exceptionnel | Squelettes Scout Hors-Route |
L'acier A36 reste le cheval de bataille pour pièces de robot industriel qui doivent opérer dans des environnements éloignés et rugueux. Bien que plus lourd que l'aluminium, l'acier offre une transition " Ductile à Fragile " prévisible, le rendant plus sûr pour les machines à lourde charge où une défaillance fragile soudaine pourrait entraîner des dommages matériels catastrophiques. JUCHENG utilise des lasers à fibre de 12 kW pour découper ces composants en acier avec une netteté de bord absolue, minimisant la zone affectée thermiquement (ZAT) et garantissant que l'intégrité structurelle de l'alliage est maintenue tout au long de la Prototypage de châssis et cadres de robots construction.
Sélection des matériaux : aluminium 6061 vs acier à haute résistance
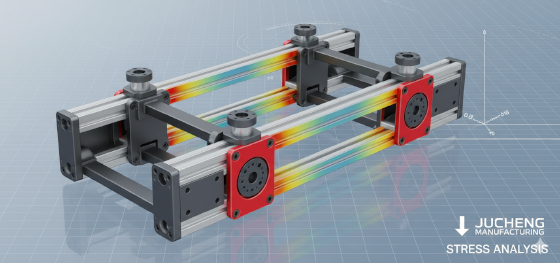
Choisir entre l'aluminium et l'acier pour un robot prototype châssis est une décision stratégique qui affecte toute la conception de la transmission. L'aluminium 6061-T6 est la norme pour les robots mobiles collaboratifs et d'intérieur car il permet une machine plus légère qui consomme moins d'énergie et répond plus rapidement aux commandes. Cependant, l'aluminium n'a pas de " Limite d'Endurance " — ce qui signifie que même de petites charges finiront par provoquer des fissures après des millions de cycles. JUCHENG recommande l'aluminium pour les versions Alpha et les scouts à grande vitesse où la faible inertie est prioritaire, mais nous suggérons toujours des sections de paroi épaisse aux interfaces moteur pour éviter le dénudage des filets.
Les aciers à haute résistance comme le 4130 Chromoly sont utilisés lorsque le robot doit supporter les charges écrasantes de l'exploitation minière industrielle ou de la construction lourde. Le Chromoly permet à JUCHENG d'utiliser des sections de paroi plus fines que l'acier doux tout en conservant une résistance aux chocs supérieure. Nous utilisons un soudage TIG spécialisé avec protection à l'argon pour assembler ces squelettes en alliage élevé, garantissant que les joints sont aussi solides que le métal de base. Ce niveau de fabrication est essentiel pour Prototypage de châssis et cadres de robots le matériel qui sera soumis aux phases de " Tests Destructifs " requises pour la certification industrielle.
Les traitements de surface sont adaptés au choix du matériau. Pour les cadres en aluminium, JUCHENG fournit une Anodisation Dure de Type III, qui crée une surface semblable à de la céramique pratiquement résistante aux rayures et protège les faces de montage du " Grippage ". Pour les cadres en acier destinés à des environnements humides ou boueux, nous utilisons un processus en trois étapes : sablage, apprêt époxy riche en zinc et revêtement en poudre industriel. Cela garantit que la " Fondation " de votre robot ne commence pas à rouiller après sa première semaine sur le terrain, préservant l'intégrité structurelle du robot prototype pour des années d'utilisation itérative.
L'amortissement des résonances doit être pris en compte lors de la sélection des matériaux. Les cadres en acier sont naturellement plus sujets aux " sonneries " que ceux en aluminium. JUCHENG y remédie pendant le processus de fabrication en intégrant des plaques d'amortissement internes ou en surmoulant les joints à haute contrainte avec des élastomères spécialisés. En contrôlant le bruit harmonique du châssis, nous garantissons que les unités de mesure inertielle (IMU) et les capteurs du robot reçoivent un signal propre, exempt des vibrations mécaniques qui peuvent perturber les algorithmes d'autonomie. Notre installation de Shenzhen fournit la supervision technique pour " accorder " votre châssis pour le silence et la stabilité.
Précision d'alignement : équerrage des supports moteur et des sièges de boîte de vitesses
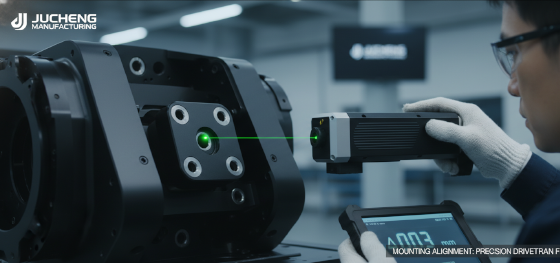
L"" Équerrage » dimensionnel est l'exigence silencieuse des Prototypage de châssis et cadres de robots. à hautes performances. Si les quatre plaques de montage moteur d'un robot mobile autonome (AMR) à quatre roues ne sont pas parfaitement coplanaires et d'équerre par rapport à l'axe central, le robot " se battra constamment contre lui-même ", entraînant une usure excessive des pneus et une mauvaise précision d'odométrie. JUCHENG utilise des machines à mesurer tridimensionnelles (MMT) surdimensionnées pour vérifier l'alignement géométrique de chaque cadre que nous construisons. Nous garantissons que les caractéristiques d'enregistrement de la transmission sont d'équerre à moins de 0,05 mm sur une portée de deux mètres, fournissant le " Zéro Géométrique " attendu par votre logiciel.
Concentricity of axle bores is another critical focus area. In pièces de robot industriel, any eccentricity in the axle mount leads to cyclic vibration that destroys gearboxes. JUCHENG utilizes specialized line-boring techniques on our CNC mills to finish the axle seats *after* the frame is welded. This ensures that the left and right wheel axes are perfectly co-linear, reducing the parasitic friction in the drivetrain and extending the robot’s battery life. By machining the frame as a complete assembly, we eliminate the "tolerance stack-up" errors that occur when bolting multiple separate brackets together.
Thread integrity in the chassis is non-negotiable. A stripped thread in a two-meter steel frame is a nightmare to repair in the field. JUCHENG utilizes precision CNC tapping and provides hardened steel Helicoil or Keensert inserts in all high-torque aluminum chassis mounting points. This ensures that your motors and sensors can be swapped out dozens of times during the robot prototype development cycle without damaging the primary structure. We deliver a "Maintenance-Friendly" skeleton that is built to be disassembled and reassembled as your design evolves.
Integrated thermal interfaces are machined directly into the chassis hard-points. For robots with high-power motor controllers, JUCHENG machines mirror-flat mounting surfaces (+/- 0.005mm) that allow the frame to act as a giant heat sink. By providing a continuous thermal path from the motor through the chassis to the external air, we prevent the "Internal Cooking" effect that can kill sensitive AI compute stacks during high-load tests. This level of advanced thermal engineering is integrated into every Prototypage de châssis et cadres de robots project we manage in our Shenzhen hub.
JUCHENG : le pôle de Shenzhen pour les cadres de robots à grande échelle
Dominating the [2026] robotics market requires a partner that can handle the physical scale of modern autonomous fleets. Jucheng Precision operates with a 24/7 manufacturing mindset in our Shenzhen precision manufacturing hub, delivering high-tolerance robot chassis and structural components with lead times as fast as 15 business days. We provide a "Bridge to Production" that allows you to move from a single hand-welded skeleton to a commercial fleet of 100 Alpha robots with consistent metallurgical and dimensional quality.
L'intégration de votre conception structurelle avec l'expertise de JUCHENG garantit que votre robot prototype survives the "First-Field Season" and moves into mass adoption. We offer comprehensive DFM reviews within 24 hours, identifying potential fatigue points or "weld-traps" in your design before they become field failures. Whether you are building an autonomous vineyard scout or a heavy-duty industrial mobile base, Jucheng Precision provides the rigid, precise foundations that keep your innovation moving through the high-speed cycles and the years of hard labor.
Our facility is equipped with 150+ CNC machines, including oversized 5-axis trunnions and gantry mills, allowing us to manage the entire chassis lifecycle in one location. We manage the complexity of hybrid fabrication and precision alignment so your engineering team can focus on the autonomy and the AI. By combining Shenzhen's speed with industrial-grade material verification, JUCHENG remains the preferred partner for the world's most aggressive Prototypage de châssis et cadres de robots les plus agressifs au monde. Contactez-nous dès aujourd'hui pour démarrer votre prochain projet.
FAQ : Ingénierie des squelettes pour la robotique haute performance
Is aluminum strong enough for an off-road robot chassis?
Only if thick-wall 6061-T6 or 7075-T6 is used. For heavy-payload AgTech, steel box-frames provide better fatigue resistance.
How do you prevent frame warping after welding?
We utilize precision welding jigs and perform post-weld CNC machining to ensure mounting surfaces are perfectly flat.
Can JUCHENG machine large-scale frames up to 2 meters?
Yes. Our gantry milling centers handle robot chassis and structural components up to 3,000mm in length.
What tolerance is required for motor mounting patterns?
We hold +/- 0.01mm on motor registration pilots to ensure zero-play coaxial alignment with the drivetrain.
What is the typical lead time for a custom welded robot frame?
Fully fabricated and finish-machined frames are typically delivered in 15 to 20 business days.
Structural failures in the field are absolute hardware killers. Partnering with Jucheng Precision ensures that your skeletons are built with the high-strength aluminum and specialized hybrid fabrication techniques the industry demands. Reach out to our Shenzhen manufacturing hub today for a complete DFM review and build the rigid foundation your autonomous fleet requires.

